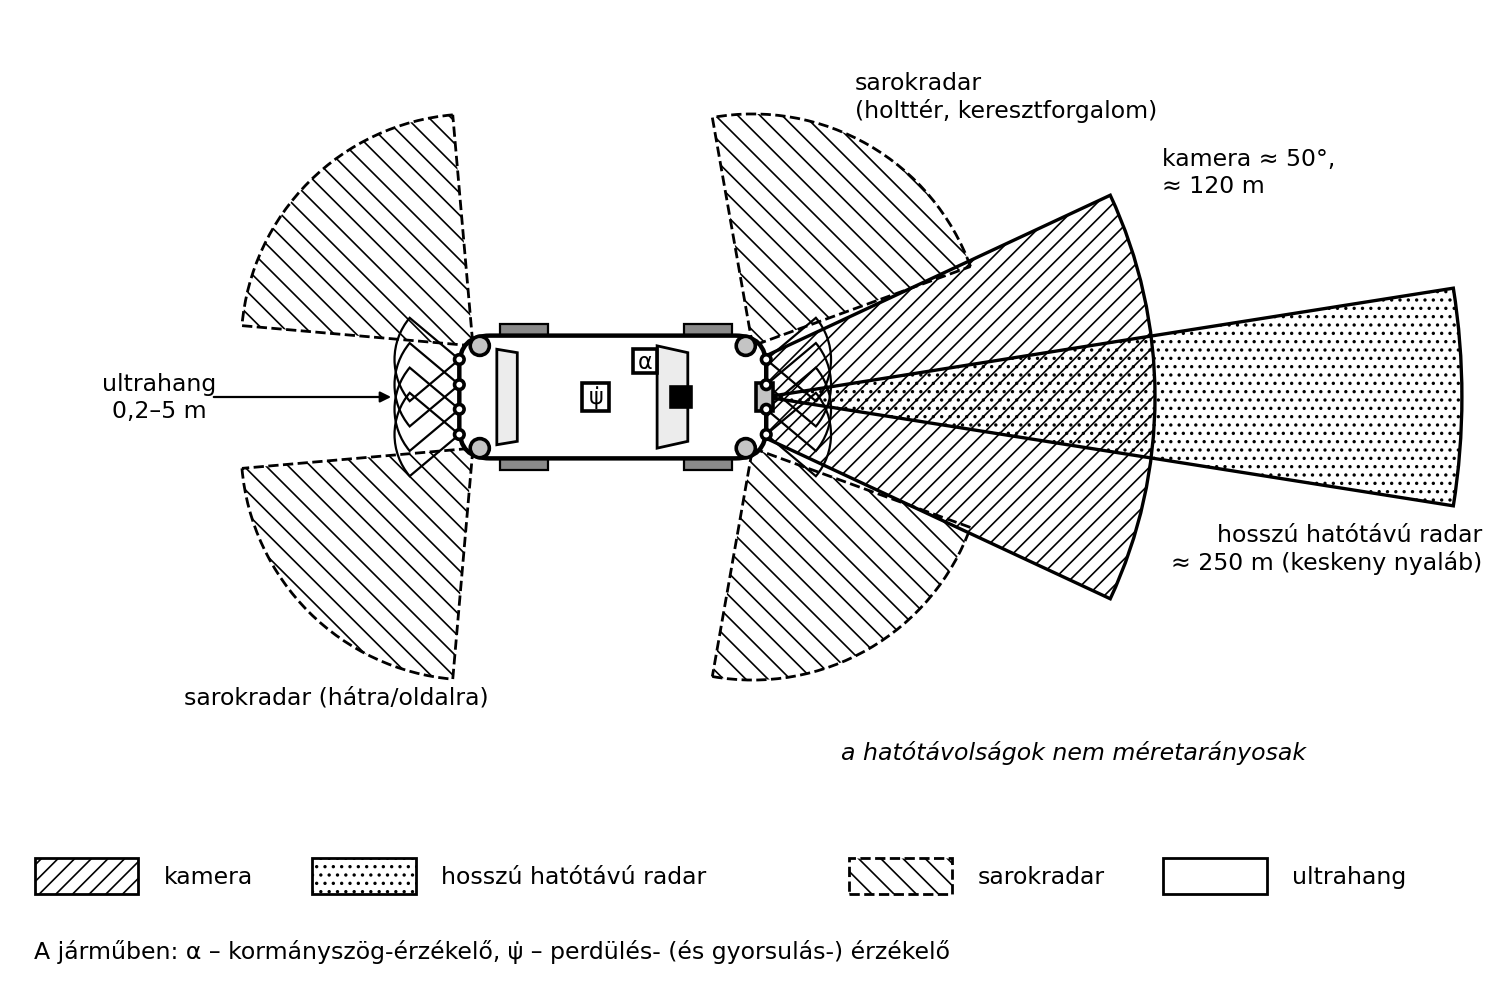
Statikus változat (mint a PDF-ben)
A műhelyben egyre gyakrabban találkozol olyan ügyfélpanasszal, amely nem a klasszikus mechanikus alkatrészre vonatkozik: „szélvédőcsere után világít a sávtartó hibajelzése”, „a vészfékrendszer ok nélkül belassított az autópályán”, vagy „a holttérfigyelő nem veszi észre a mellettem haladó autót”. Az autóban ilyenkor több vezérlőegység, nagysebességű adatbusz és precízen beállított érzékelő dolgozik együtt. Ha nem érted a vezetőtámogató rendszerek (ADAS – Advanced Driver Assistance Systems) felépítését és illesztését, az autó javítása „dobozcserévé” válik, költséges és veszélyes lesz. Ez az alfejezet a rendszerek működését és azok kalibrálási elvét tanítja meg, hogy a javítás után a jármű biztonságosan közlekedjen.
Képzeld el a járművet felülnézetből. A szélvédő tetejénél, a belső visszapillantó tükör mögött a mono- vagy sztereó kamera figyeli a sávfelfestést és az előtted haladó objektumokat. Az első lökhárító mögött, gyakran a gyártói embléma takarásában egy nagy hatótávolságú radar (Long Range Radar – LRR) sugároz előre, míg a lökhárító sarkaiban rövid hatótávolságú radarok és ultrahangos érzékelők dolgoznak a keresztirányú forgalom figyelésére. A visszapillantó tükrökben vagy a hátsó lökhárító mögött radarérzékelők pásztázzák a holtteret. A kormányoszlopon a kormányszög-érzékelő, a kasznin a perdülési és gyorsulásérzékelők adják a jármű mozgásállapotának jeleit. Mindezeket a Vezetőtámogató rendszerek és kalibrálásuk fejezet szempontjából úgy fogd fel, mint egy szenzorháromszöget: a kamera a fényképet, a radar a távolságot, az ultrahang a közvetlen közelteret adja, az ESP-érzékelők pedig a saját jármű mozgását mérik.
Az interaktív változatban az egyes érzékelőtípusok látómezője ki- és bekapcsolható, rámutatásra az érzékelő neve és feladata jelenik meg.
Definíció. A vezetőtámogató rendszer (ADAS) olyan elektronikus rendszer, amely a jármű közvetlen környezetéről gyűjtött érzékelőjelek alapján tájékoztatja a vezetőt, figyelmezteti, vagy a menetstabilizáló, a kormány- és a fékrendszerbe beavatkozva aktívan befolyásolja a jármű mozgását.
Definíció. A kalibrálás az érzékelő és a jármű geometriai viszonyának, nulla-pontjának és szoftveres határainak a gyártói specifikáció szerinti beállítása. Célja, hogy az érzékelő koordináta-rendszerét pontosan a jármű hossz- és keresztirányú tengelyéhez, valamint a vízszinteshez igazítsuk.
A rendszerek működésének alapja a tárgyfelismerés. Az érzékelő jeleit a vezérlőegység (pl. kamera-ECU, radar-ECU) elődolgozza: a kamera képe alapján felismeri a sávfelfestést, a táblákat, a gyalogosokat és a járműveket; a radar a visszavert hullám idejéből és Doppler-eltolódásából a tárgy távolságát, sebességét és szögét számolja ki. Az így kapott „célobjektumok” listája a CAN- vagy FlexRay-buszon eljut a fék- és motorvezérlőbe, a szervokormányba és a kijelzőkbe.
Az ACC a hagyományos tempomat továbbfejlesztése. A radar (és gyakran a kamera) folyamatosan méri az előttünk haladó jármű távolságát és sebességét. Ha az út üres, az ACC a beállított sebességet tartja. Ha lassabb jármű kerül elénk, a rendszer a motor nyomatékát csökkenti (gázelvétel, esetleg visszaváltás), majd a kereket fékezi, hogy betartsa a beállított követési távolságot. Az automata vészfékrendszer logikája erre épül, de ott a beavatkozás jóval erőteljesebb.
Összefüggés. Az AEB (Autonomous Emergency Braking) az ütközési kockázatot becsli. A kritikus távolság és az ütközésig hátralévő idő a járműsebesség és a relatív sebesség függvénye. A rendszer a féknyomást előtölti (prefill), figyelmezteti a vezetőt, majd ha nem reagál, automatikusan maximális féknyomást épít fel. A cél az ütközési sebesség csökkentése vagy kis relatív sebességnél az ütközés elkerülése.
A kamera a sávelhagyás-figyelmeztetés (LDW – Lane Departure Warning) esetében csak figyelmeztet (kormánykerék-remegés vagy hangjelzés), ha az irányjelző használata nélkül átlépjük a sávot. A sávtartó asszisztens (LKA – Lane Keeping Assist) aktívan besegít: az elektromechanikus szervokormányra (Szervokormányok: hidraulikus, elektrohidraulikus, elektromechanikus és aktív kormányzás) adott kis nyomatékkal visszatereli a járművet a sáv közepére. Újabb rendszereknél az aktív sávközép-tartás a kormányzást folyamatosan, kis erővel, a vezetői kéz jelenlétét ellenőrizve végzi.
A hátsó radarok a holttérben haladó, vagy onnan gyorsan közeledő járművet érzékelik. Ha a holttérben jármű van, a külső tükörben jelzőfény világít; ha a vezető ilyenkor irányjelzést ad, a jelzés villogóra vált, és hangjelzés is szólhat. A sávváltási asszisztens ezen túlmenően a kormányrendszeren keresztül ellenjavaslatot adhat.
Két fajtája van. A direkt TPMS a kerékben (szelepen vagy a futófelülethez rögzítve) lévő nyomás- és hőmérséklet-érzékelő adatait rádiófrekvencián küldi a vevőnek. A közvetett (indirekt) TPMS nem méri a nyomást, hanem a kerékfordulatszám-érzékelők jeleit elemzi: a leengedett gumi kisebb gördülési sugarú, ezért gyorsabban forog. A rendszer ezt az eltérést jelzi. Az indirekt rendszert guminyomás-beállítás után kalibrálni (resetelni) kell, míg a direkt rendszer érzékelőit kerékcserénél vagy szelepcsere után újra kell tanítani.
Az aktív kormányzás a kormányáttételt és a kormányzási szöget a sebesség függvényében módosítja, együttműködve az ESP-vel és a sávtartóval. Az adaptív világítás (AFL – Adaptive Front Lighting) a kormányszög és a járműsebesség jelei alapján a xenon- vagy LED-fényszóró modulját a kanyar irányába fordítja; a halogén rendszereknél gyakran külön kanyarvilágító izzó kapcsol be.
1. példa (AEB működési lánc). Egy autópályán haladó járműben az ACC 130 km/h-ra van állítva. Előtte 80 km/h-val halad egy kamion. A radar érzékeli a kamiont, és kiszámolja a relatív sebességet: . A rendszer a biztonságos követési távolságot a reakcióidő és a lassulás alapján tartja, ezért a járművet lefékezi 80 km/h-ra. Amikor a kamion letér az útról, a radar elveszti a célt, a rendszer visszagyorsítja az autót 130 km/h-ra.
2. példa (Kamera és sávtartó). A kamera a szélvédőn keresztül filmez. Ha a szélvédőt kicserélik, és az új üveg fénytörése vagy a konzol hajlása miatt a kamera optikai tengelye a hosszanti tengelyhez képest akár csak 0,5 fokkal is eltér, a kamera a hidat vagy a szalagkorlátot tévesen sávelhagyási vonalként értelmezheti. Ezért kötelező a kamera kalibrálása.
| Érzékelő | Jellemző hatótávolság | Elsősorban mire való? | Előny | Hátrány |
|---|---|---|---|---|
| Ultrahang | 0,2–5 m | Parkolóradar, parkolóasszisztens, tolatási vészfék | Olcsó, közelre pontos | Nagyon rövid hatótáv, lassú |
| Kamera (mono/sztereo) | 0–120 m (sztereo 0–250 m) | Sávtartás, közlekedési tábla, lámpa, gyalogos, AEB, távolsági fényszóró | 2D kép, osztályozás | Rossz látási viszonyokra, szennyeződésre érzékeny |
| Radar (LRR/MRR) | 1–250 m | ACC, AEB, holttérfigyelő, vészfék | Rossz időben is stabil, jól méri a sebességet | Nem ismeri fel a tárgy típusát, kisebb a szögfelbontása |
| Lidar | 5–150 m | Térképezés, jármű környezeti modell, AEB | 3D pontfelhő, nagy felbontás | Drága, időjárásra érzékenyebb |
Az értékek tanulási példák (ellenőrizendő: gyártói adat / hatályos előírás).
Az ADAS-érzékelők nem „plug and play” alkatrészek. A mechanikai rögzítés után a szoftveres tanítást is el kell végezni.
Szabály. Kalibrálni kell az érzékelőt, ha: - a kamera vagy a radar egysége ki-/beszerelésre került, - a szélvédőt cserélték (kamera esetén), - a futóművet állították (különösen a hátsó összetartást), mert ez megváltoztatja a geometriai menettengelyt, amelyhez az előre néző érzékelők igazodnak; futómű-beállítás után a kormányszög-érzékelő nullpontját is be kell tanítani (ellenőrizendő: gyártói eljárás), - a kormányközép állapot változott, - a jármű érte olyan ütközés, amely a szenzortartó konzolt deformálhatta, - a rendszer a diagnosztikában „nincs kalibrálva” hibakódot tárol.
A statikus kalibrálást műhelyben, álló járművön, sík padlón végezzük. A jármű elé, a gyártó által előírt távolságra, precíz méretű kalibrációs táblákat vagy tükröket helyezünk. A diagnosztikai műszeren keresztül elindítjuk a kalibrációs rutint. A műszer a kamera képét elemzi, és a szoftverben úgy tolja el a képkoordinátákat, hogy a táblán lévő referenciapontok a megfelelő szögben és magasságban legyenek.
Előírás. Statikus kalibrálásnál a gyártói hátsó tengely síkja és a kalibrációs tábla közötti távolságot, a tábla középpontjának a jármű hosszanti szimmetriatengelyétől való eltérését, valamint a jármű terhelési állapotát a gyártói javítási utasítás pontosan előírja. Gyakori követelmény az üres csomagtartó, a fél tank üzemanyag és a járművízszint ellenőrzése. (ellenőrizendő: gyártói javítási adat)
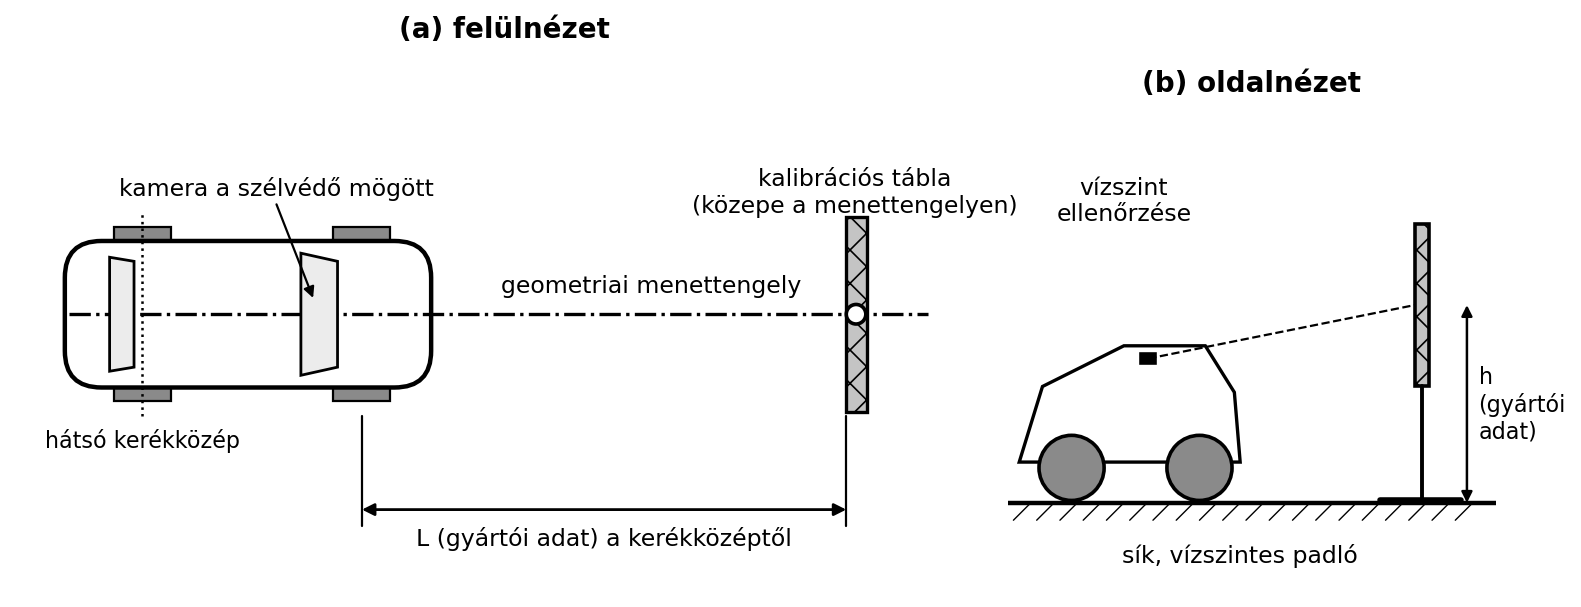
Az elrendezés tipikus hibái a tábla oldalirányú eltolása és a menettengelytől eltérő igazítás. A szöghiba hatása a távolsággal nő: 0,5° hiba 50 m-en oldalirányú eltérést jelent a sávbecslésben. Az interaktív változatban a tábla eltolása és a menettengely szöghibája csúszkával állítható, és a program kiírja a kamera látóirányának hibáját és a sávbecslés hibáját 50 m-en.
Az érzékelő szoftverének van egy olyan tanuló üzemmódja, amelyet a jármű gyorsulásából, kormányzási szögéből és a környezeti képből állítunk be. Ehhez a diagnosztikai műszert csatlakoztatva, a gyártói utasítás szerinti útvonalon, meghatározott sebességgel kell haladni. A dinamikus kalibrálást gyakran kiegészítésként használják a statikus kalibrálás után, vagy egyes gyártók kizárólag ezt írják elő a futómű-beállítás utáni nullpont-egyeztetésre.
Biztonsági korlát. A feladat tanműhelyi környezetre, oktató felügyeletére és a gyártói javítási utasítás betartására vonatkozik; a megadott értékek tanulási példák.
Egy ügyfél azzal hozta be az autóját, hogy a szélvédő repedés miatt egy üvegcserés cég kicserélte az üveget. A csere után az ESP- és a sávtartó-visszajelző sárgán világított, és az olvasólámpa mögötti kamerasávból folyamatosan halk búgás hallatszott.
A műhelyben a rendszerteszter a kamera vezérlőegységében a következő hibakódot tárolta: „Kamera nincs kalibrálva / szenzororientáció hibás”. Az első lépés a mechanikai ellenőrzés volt: a kamera konzolja stabilan rögzült, de a beszerelés során a konzol apró, észrevehetetlen elhajlást szenvedett. A konzol új, gyári alkatrészre cserélése után a statikus kalibrációs eljárást lefuttatták. A táblát a gyártói érték szerint 1,5 m távolságra állították fel (ellenőrizendő: gyártói javítási adat), a jármű hátsó tengelyéhez képest milliméterre beállították. A diagnosztikai műszer a kalibrálás után megfelelőnek találta a kamera dőlés- és legyezési szögét. A hibakódot törölték, és az autó próbaútján a sávtartó újra pontosan felismerte a felfestést. A hiba oka a mechanikai elhajlás volt, amelyet a szoftveres kalibrálás egyedül nem tudott volna kompenzálni.
1. feladat (A). Hasonlítsd össze a radar és a kamera előnyeit/hátrányait a rossz látási viszonyok és a tárgyfelismerés szempontjából.
2. feladat (A). Írd le, mi a különbség az LDW és az LKA között.
3. feladat (B). Egy autó 30 m/s sebességgel halad. Az ACC rendszer érzékeli az előtte 20 m/s sebességgel haladó járművet. Mekkora a relatív sebesség? Ha a rendszer 4 s alatt lassít a követési sebességre, mekkora a jármű átlagos lassulása? Összeférhet-e ez az ACC jellemző fékezési tartományával (kb. legfeljebb 2–3,5 m/s², ellenőrizendő)?
4. feladat (B). Sorold fel azokat az eseményeket, amelyek után a gyártói utasítás szerint kötelező a radar kalibrálása.
5. feladat (C). Miért tilos a futóművet úgy beállítani, hogy a kormány nincs középállásban, ha az autón aktív sávtartó rendszer van? Mi a következménye a jármű egyenesfutására?
6. feladat (D). Az ügyfél panasza: „a holttérfigyelő tévesen riaszt, amikor szalagkorlát mellett haladok”. A diagnosztikai műszer nem mutat hibakódot a hátsó radarban. Mi lehet a jelenség két leggyakoribb oka?
1. feladat (A). A radar a rádióhullámok visszaverődését méri: jól méri a távolságot és a sebességet, esőben, ködben is stabil. A kamera a látható fényt érzékeli, ezért a tárgyak típusát (autó, gyalogos, tábla, sáv) egyedül ő tudja azonosítani, viszont koszos szélvédő, erős napsütés vagy éjszakai fényhiány esetén a jel megbízhatósága csökken.
2. feladat (A). Az LDW (sávelhagyás-figyelmeztetés) passzív rendszer: ha a jármű irányjelző nélkül átlépi a sávvonalat, a vezetőt hanggal vagy kormányrezgéssel figyelmezteti. Az LKA (sávtartó asszisztens) aktív: az EPS (szervokormány) segítségével nyomatékot ad a kormányra, és visszatereli a járművet a sávba, vagy folyamatosan a sávközépen tartja.
3. feladat (B). Adott: , , . Keresett: és . . Az átlagos lassulás: . Tehát a relatív sebesség 10 m/s, az átlagos lassulás 2,5 m/s². Igen, ez az ACC tartományába esik; ha ennél nagyobb lassulás kellene, a rendszer a vezetőt figyelmezteti, illetve az AEB lép közbe.
4. feladat (B). A radart kalibrálni kell (a gyártói utasítás szerint): a radaregység cseréjekor; a radartartó konzol állításakor vagy deformációja utáni javításkor; a hátsó kerekek összetartásának (menettengely-változás) vagy az összkerékgeometria utáni állításakor; a radart érő ütközés után; ha a diagnosztika kalibrálási hibát jelez.
5. feladat (C). Ha a kormánykerék egyenes haladásnál nem áll középen, a kormányszög-érzékelő egyenesfutás közben is elfordított kormányt jelez (ellenőrizendő: gyártói javítási adat). Az ESP és a sávtartó ezt kormányzási szándéknak veszi: a sávtartó ellenkormányoz vagy aszimmetrikusan avatkozik be, az ESP hamis beavatkozást végezhet. Ezért a beállítást kormányközépállásban végezzük, utána a kormányszög-érzékelőt nullázzuk, és szükség szerint a kamerát kalibráljuk.
6. feladat (D). A leggyakoribb okok: 1. Érzékelő szögének romlása. A radar rögzítése a lökhárító vagy a kocsiszekrény enyhe deformációja miatt elhajlott. A szalagkorlát fémfelülete erős radarvisszaverő, ezért a tévesztett szögben álló radar az oldalsó sávban lévő korlátot tévesen járműként azonosítja. 2. Szennyeződés vagy jég. A hátsó lökhárító mögötti radar sárral vagy hóval lepermetezve szintén torzíthatja a jelet. Ilyenkor először a szenzort és a konzolt kell átvizsgálni, majd szükség szerint kalibrálni.
A vezetőtámogató rendszerek az érzékelőik (kamera, radar, ultrahang) jeleit a CAN- vagy FlexRay-buszon osztják meg, és a fék, motor, kormány vagy világítás rendszerébe avatkoznak be. Az ACC a követési távolságot tartja, az AEB vészfékez, a sávtartó asszisztens a kormányzást segíti, a holttérfigyelő oldalra néz, a TPMS a guminyomást ellenőrzi, az aktív kormányzás az áttételt módosítja. Az ADAS-érzékelő csak akkor működik pontosan, ha a járműhöz képesti geometriája a gyártói specifikáció szerinti. Ezért a szélvédőcsere, a futómű beállítása, az érzékelő kicserélése vagy a szenzortartó javítása után kötelező a statikus vagy dinamikus kalibrálás; a munkát diagnosztikai műszerrel, az előírt táblákkal, a járműterhelés és a padló vízszintjének ellenőrzése mellett végezzük. Továbbvitt eredmény. A hibás ADAS-kalibrálás a Elektronikus rendszerek javítása: ABS/ESP, légzsák, komfort, klíma és ADAS alfejezetben a javítási munka kiindulópontja; az itt megismert érzékelő- és beavatkozó-lánc elengedhetetlen az ok-okozati hibakereséshez.