Az univerzális motor a barkácsgépekben, a BLDC/EC motor a modern szellőztetésben és az elektromos járművekben, a léptetőmotor a CNC-gépekben és a 3D-nyomtatókban, a szervomotor pedig az ipari robotokban dolgozik. Villanyszerelőként nem elég az aszinkron motort ismerni: ha egy kéziszerszámot javítasz, egy szellőzőrendszert korszerűsítesz, vagy egy gyártógép vezérlését kell bekötnöd, ezeknek a különleges motoroknak a működését és vezérlési igényét pontosan értened kell. A rossz kiválasztás nemcsak műszaki hibát, hanem gyors elhasználódást, zajt, lépéskihagyást vagy akár a gép önmagát szétverő rezonanciáját is okozhatja.
Motiváció. Egy kézi fúrógépnek nagy legyen az indítónyomatéka, terhelés hatására is forduljon, és lehetőleg könnyű legyen. Ugyanez a feladat áll az ipari porszívók, sarokcsiszolók, fűnyírók előtt.
Definíció. Az univerzális motor olyan kommutátoros, soros gerjesztésű motor, amely egyenfeszültségről és egyfázisú váltakozó feszültségről egyaránt üzemel. A név onnan ered, hogy a hálózati feszültség típusára nézve „univerzális”: DC és AC is működteti.
Működés. Az állórész gerjesztőtekercse és a forgórész (armatúra) sorba van kötve. A nyomatékot a gerjesztő mágneses fluxus és a forgórészáram szorzata adja:
ahol a gép konstrukciós állandója, a gerjesztőfluxus, pedig a forgórészáram. Soros kapcsolás miatt mindkettőt ugyanaz az áram hozza létre, ezért kis közelítéssel:
Ez a kulcsa a jóindulatú nyomatéknak: indulásnál, amikor a forgórész még lassú, nagy áram folyik, nagy fluxus jön létre, ezért nagy a nyomaték. Ha a gép felgyorsul, az armatúrában indukált ellenfeszültség megnő, az áram lecsökken, a nyomaték visszaesik.
Miért működik váltakozó áramon? Ha a hálózat polaritása minden félperiódusban megfordul, a gerjesztőfluxus és a forgórészáram iránya is egyszerre fordul meg. A két előjelváltás egymást kompenzálja, így a nyomaték átlagos iránya változatlan marad. A pillanatnyi nyomaték ugyan -es lüktetést mutat, de a gép tehetetlensége ezt kisimítja. (A vasveszteség miatt a gép hatásfoka váltakozó áramon valamivel rosszabb, de a működés stabil.)
Jelleggörbe. Az univerzális motor fordulatszám-nyomaték jelleggörbéje erősen eső: üresjárásban hajlamos a megszaladásra, mert kis terhelésnél az áram, és vele a soros gerjesztés fluxusa is lecsökken, így a fordulatszám erősen megnő. Ezt minden gyakorlati útmutatóban figyelembe kell venni: a motort terhelés nélkül, hosszan ne járassuk.
Példa. Egy söprűgép univerzális motorja , hálózatról -t vesz fel, a teljesítménytényezője pedig . A hálózatból felvett hatásos teljesítmény:
Ha a gép hatásfoka , a kimenő mechanikai teljesítmény .
Alkalmazás. Háztartási kisgépek (porszívó, turmixgép, hajszárító motorja), kéziszerszámok (fúró, csiszoló, sarokköszörű), kerti gépek. Az univerzális motor egyszerű, nagy fordulatszámú, feszültségszabályozással (soros félvezetős fázishasítás) széles tartományban fordulatszám-szabályozható.
Motiváció. A hagyományos kommutátoros egyenáramú motor karbantartást igényel: a szénkefék kopnak, a kommutátor koszolódik, és a kefe szikrázása miatt zajos is. A modern épületgépészeti ventilátorok viszont hosszú, karbantartásmentes élettartamot várnak el. Erre a megoldás a kefementes, elektronikusan kommutált motor.
Definíció. A kefementes egyenáramú motor (BrushLess DC, BLDC) állandó mágnesű forgórésszel és háromfázisú állórésztekercseléssel rendelkező szinkronmotor, ahol a mechanikus kommutátort teljesítményelektronikai inverter helyettesíti. A köznyelvben az EC-motor (Electronically Commutated) is elterjedt.
Működés. A forgórész állandó mágneseket hordoz, így nincs szüksége áramra, kefére vagy csúszógyűrűre. Az állórész három tekercspárját az inverter úgy kapcsolja, hogy az éppen a forgórész pólusaihoz képest megfelelő pozícióban elforgatott mágneses mezőt hozzon létre. Ahhoz, hogy az inverter „tudja”, éppen hol van a mágnes, helyzetérzékelés kell:
Egy BLDC motor tehát önmagában nem üzemel, mindig hozzá tartozik egy elektronikus hajtás, amely a hálózati feszültséget egyenirányítja, és a háromfázisú tekercsre változó frekvenciájú, változó feszültségű jelet kapcsol.
Előnyök. A kefe elhagyása a kopó alkatrészek számát csökkenti, a hatásfokot növeli, a zajt csökkenti. A BLDC motor fordulatszáma nagyon pontosan szabályozható, és alacsony fordulatszámon is magas nyomatékot ad le. A motort hűteni is könnyebb, mert az állórész tekercsei közel vannak a házhoz.
Példa. Egy EC ventilátormotor leadott tengelyteljesítménye , fordulatszáma . A motor által kifejtett nyomaték:
EC ventilátorok. Az épületgépészetben az EC motor előnye, hogy a ventilátor és a motor egy egységbe integrálható, a járókerék közvetlenül a külső forgórészre van szerelve, és a forgórész állandó mágneseinek mezője hozza létre a forgatónyomatékot. Az EC ventilátorok (főleg a radiál és axiál típusok) rendkívül jó hatásfokkal működnek, és folyamatos, széles tartományú fordulatszám-szabályozást tesznek lehetővé, például analóg jellel vagy Modbus hálózaton keresztül.
Motiváció. Egy 3D-nyomtató nyomtatófeje nem állhat meg „körülbelül” a megfelelő ponton: minden lépést meghatározott szöggel kell megtennie visszacsatolás nélkül, nyitott hurkban. A léptetőmotor éppen erre való.
Definíció. A léptetőmotor olyan többfázisú szinkronmotor, amely a vezérlő impulzusok hatására diszkrét szögelfordulásokat (lépéseket) hajt végre. A lépésszög a motor konstrukciójától függ, tipikusan vagy lépésenként.
Lépésszög számítása. Ha a motor lépést tesz meg fordulatonként (ez a leggyakoribb -os hibrid léptető), a fordulatszám:
Példa. Ha a vezérlés frekvenciával ad impulzusokat egy lépéses motornak, a fordulatszám:
Működés. A motor belső felépítésében a forgórész állandó mágnesekkel és sok fogazott vasmaggal rendelkezik. Az állórész tekercseit a vezérlő sorban gerjeszti. Minden gerjesztési lépésben a forgórész legközelebbi stabil pozíciója az adott lépéshez tartozó mágneses csatornához igazodik, így a motor pontosan (vagy a mikroléptetés beállításától függően kisebb) szöget fordul.
A léptetőmotor nyomatéka. A motor statikus nyomatéka (holding torque) nagy, de a fordulatszám növekedésével a nyomaték meredeken csökken. A motor kritikus hibaállapotba kerülhet: ha a terhelő nyomaték nagyobb a rendelkezésre álló nyomatéknál, a rotor nem tudja követni a mezőt, és ugrálni kezd, azaz lépéseket veszít. Ezt a tervezésnél kerülni kell: a léptetőmotort mindig a tényleges működési fordulatszámon érvényes nyomatékra kell méretezni, nem a statikus tartási nyomatékra.
Alkalmazás. CNC- és lézeres vágógépek, 3D-nyomtatók, teleszkópok, orvosi adagolók, régi nyomtatók, léptetőmotoros szelepek.
Motiváció. Az ipari robot karjának gyorsan kell mozognia, mégis pontosan megállni. Itt a nyitott hurkú léptetőmotor már nem elég, mert a terhelés változását a vezérlő nem látja. A szervohajtás visszacsatolt rendszer: a motor tényleges pozícióját folyamatosan méri, és a hibát korrigálja.
Definíció. A szervomotor olyan villamos hajtás, amely zárt hurkú szabályozással, visszacsatoló jeladóval (encoder vagy resolver) ellátva működik. A leggyakoribb az AC szervomotor, amely valójában állandó mágneses szinkronmotor (PMSM) vagy BLDC motor, de kifejezetten dinamikus ipari hajtásra tervezték.
A szervo és a léptetőmotor különbsége. A léptetőmotor nyitott hurkú, a szervo zárt hurkú. A szervomotor visszajelzi az aktuális pozíciót, így ha a gép nagy erő hatására elmozdulna, a vezérlő azonnal korrigál. A szervomotor nagy fordulatszámon is megőrzi nyomatékát, így gyors kontúrkövetésre sokkal jobb, mint a léptető.
Vezérlés. A szervomotorhoz mindig hozzátartozik egy szervohajtás (servo drive), amely három hurkot zár:
A hajtás a jelet többféle módon fogadhatja: analóg feszültség, impulzus (pulse train), vagy digitális terepi busz (CANopen, PROFINET, EtherCAT). A terepi busz a modern gyártósorokban a legelterjedtebb.
Példa. Egy szervomotor nyomatékot ad le fordulatszámon. A leadott mechanikai teljesítmény:
A szervomotor rövid időre (a gyorsításhoz) a névleges nyomaték többszörösét is leadhatja, ezért indításkor sokkal nagyobb csúcsteljesítményt kell biztosítani.
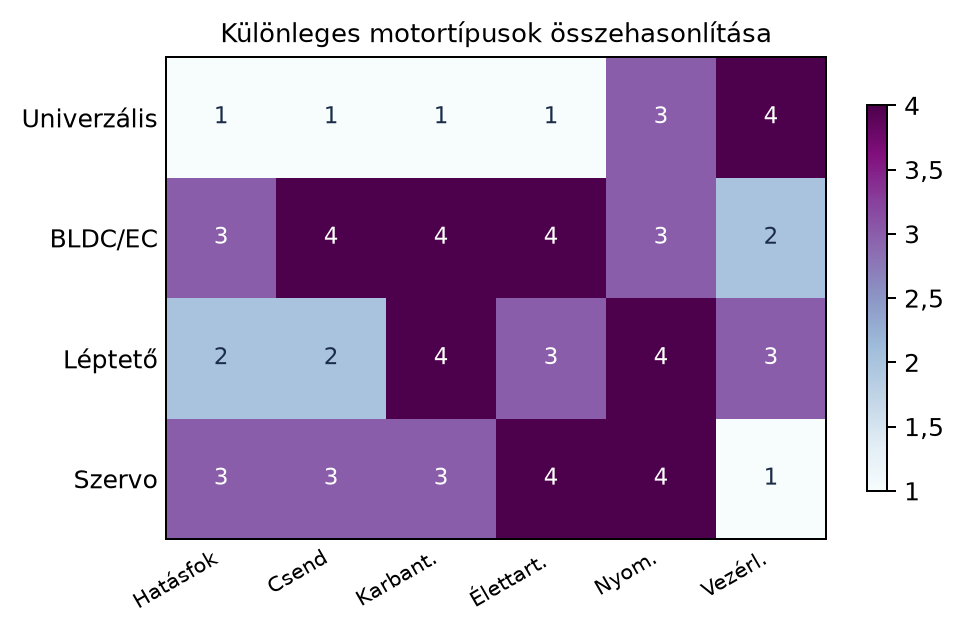
Az alábbi ábra a tárgyalt különleges motorokat hasonlítja össze néhány gyakorlati szempont szerint.
A táblázatból jól látszik, hogy az univerzális motor hatásfokban, zajban és élettartamban a szerényebb kategóriába esik, de olcsó, kis fordulaton nagy nyomatékú és egyszerűen szabályozható. A BLDC/EC motor a hatékonyság és a csendesség bajnoka, a léptető az egyszerű pozícióvezérlésé, a szervo a nagy dinamikájú, zárt hurkú feladatoké.
Szabvány. A változtatható fordulatszámú hajtások (így a BLDC, EC és szervohajtások) elektromágneses összeférhetőségi (EMC) követelményeit az MSZ EN 61800-3 sorozat (ellenőrizendő: aktuális kiadás) írja le. A hajtások telepítésénél a gyártó előírásai szerint árnyékolt motorkábelt és megfelelő földelést kell alkalmazni, különben a kapcsolási zaj zavarhatja a környező érzékelőket és a hálózatot.
Emellett a motor védettsége (IP-kód, MSZ EN 60529) kulcskérdés: egy EC ventilátor a nedves, párás légcsatornában vagy védettséget igényelhet. A bekötésre az épületvillamosági hibavédelem szabályai vonatkoznak (MSZ HD 60364).
Klímaszellőztető rendszer korszerűsítése EC ventilátorral.
Egy régi irodaház szellőztetőjében az 1990-es évekből származó, szíjhajtású aszinkron motoros ventilátort EC ventilátorra cserélik. A karbantartó villanyszerelő feladata az új EC ventilátor bekötése és az üzembe helyezés.
A régi motor közvetlenül a hálózatról, mágneskapcsolóval indult. Az új EC ventilátor egyetlen kompakt egység, amelyben a BLDC motor és a frekvenciaváltó egybe van építve. A bekötés során a szerelő a következőket tapasztalja:
Tápellátás: A ventilátor elektronikus hajtása vagy hálózati betáplálást igényel, de a motorhoz vezető kábelen nem közvetlen hálózati feszültség, hanem a hajtásból kijövő változó frekvenciájú jel van. Ha a hajtás és a motor külön egység (nem integrált kivitel), a köztük lévő kábelen a hajtás kimenete van, ezért azt nem szabad hálózati kábelként bekötni; integrált EC ventilátornál ilyen kábel nincs.
Vezérlés: A régi rendszerben a ventilátor vagy állt, vagy teljes fordulaton forgott. Az új EC ventilátor analóg jelet vagy Modbus RTU digitális parancsot fogad. A szerelő az épületfelügyeleti (BMS) rendszer kimenő jelét köti a hajtás analóg bemenetére, és a hajtás paramétereit beállítja: minimális fordulatszám , maximális fordulatszám , lassú felfutás.
Mérés: A beüzemeléskor a szerelő megméri a motor áramfelvételét és a fordulatszámot. A fordulatszámnál az EC ventilátor a régi szíjhajtásos rendszerhez képest energiát takarít meg, és a zajszint jelentősen csökken. A szerelő a csapágyhőmérsékletet is ellenőrzi, mert a motor hosszú távú, karbantartásmentes üzeme a csapágy és az elektronika hűtésén múlik.
Tanulság. Az EC motor bekötése nem egyszerűen „három fázis + nulla” kérdése. A hajtás beállítását, az árnyékolt vezérlőkábel használatát és az EMC-előírások betartását is bele kell tervezni a munkába.
1. Univerzális motor terhelés nélküli járása. Ha a motor nincs összekötve a hajtott géppel (pl. szíj leszakad), a soros gerjesztés miatt a fordulatszám a névleges többszörösére is felmehet, ami a kommutátor, a kefék vagy a tekercselés szétrobbanásához vezethet. Helyes gyakorlat: bármilyen javítás után mindig a teljes hajtáslánccal együtt próbáljuk be.
2. BLDC/EC motor bekötése hagyományos aszinkron motorként. A BLDC motor nem közvetlenül a hálózatról működik. Ha valaki a fázist és a nullát rákapcsolja a motor kapcsaira, az a tekercsek és az elektronika azonnali tönkremenetelét okozza. Mindig a hozzá való hajtáson keresztül kell táplálni.
3. Léptetőmotor méretezése a statikus tartási nyomatékra. A léptetőmotor tartási nyomatéka nagy, de a nyomaték a fordulatszám növekedésével meredeken csökken. Ha a tervező a statikus nyomaték alapján választ motort, a gép üzem közben lépéseket fog veszíteni. Mindig a működési fordulatszámon érvényes nyomatékra kell méretezni.
4. Szervohajtás paramétereinek gyári értéken hagyása. A szervohajtást a terheléshez kell hangolni. Ha a sebesség- vagy pozícióhurok erősítése túl nagy, a motor bereng, rezeg, sőt a mechanikát is károsítja. Ha túl kicsi, a mozgás pontatlan. A hangolást mindig a gyártó utasítása szerint, lehetőleg üresjáratból terhelt állapot felé haladva kell elvégezni.
Megoldások az alfejezet végén.
Definiáld az univerzális motort! Milyen nyomatékképlet jellemzi?
Egy lépéses léptetőmotort frekvenciájú impulzussor hajt. Mekkora a fordulatszám?
Egy EC ventilátormotor mechanikai teljesítményt ad le fordulatszámon. Számítsd ki a nyomatékát!
Egy fúrógép univerzális motorja hálózatról -t vesz fel, . Számítsd ki a hálózati hatásos teljesítményt és a látszólagos teljesítményt!
Adott egy CNC-tengely hajtása, amelyhez vagy tartási nyomatékú léptetőmotort, vagy névleges ( csúcs) nyomatékú szervomotort akarnak használni. A gépi folyamat során a tengely nyomatékigénye , és a tengelynek gyakran kell -ról -ra gyorsulnia, majd pontosan pozícionálni. Melyik motort választanád és miért?
Egy szervohajtás beüzemelése során azt tapasztalod, hogy a motor álló helyzetben éles, zümmögő hangot ad, a tengely pedig milliméteres amplitúdóval berezzen. Mi lehet a hiba? Milyen lépésekkel javítanád?
Önellenőrzés – válaszok
Miért működik az univerzális motor váltakozó áramon is? Mert soros gerjesztésnél a hálózati polaritásváltás egyszerre változtatja meg a gerjesztőfluxus és a forgórészáram irányát, így a nyomaték iránya változatlan marad.
Mi a különbség a kefés és a kefementes (BLDC) egyenáramú motor között? A kefés motor mechanikus kommutátort és szénkeféket használ, a BLDC motor állandó mágneses forgórésszel rendelkezik, és elektronikus inverter végzi a kommutációt. A BLDC zajtalanabb, hatékonyabb, de mindig hajtáselektronikát igényel.
Hogyan számítod ki egy léptetőmotor fordulatszámát az impulzusfrekvenciából? $ n = \frac{f_{\text{imp}} \cdot 60}{\text{lépések száma fordulatonként}} $.
Mi a léptetőmotor és a szervomotor alapvető különbsége? A léptetőmotor nyitott hurkú (nincs visszacsatolás), a szervomotor zárt hurkú (encoder vagy resolver). A szervo nagyobb dinamikát és pontosabb, gyorsabb pozícionálást tesz lehetővé.
Miért nem szabad a BLDC motort közvetlenül a hálózatra kötni? Mert a forgórész helyzetét és a tekercsek áramirányát elektronika vezérli; a 50 Hz-es hálózati mező az álló állandó mágneses forgórészt nem tudja szinkronba húzni, a motor nem indul, nagy áramot vesz fel és túlmelegszik (helyzetérzékelés szerinti kommutáció nélkül nem működik).
Milyen nyomaték jellemzi a léptetőmotor lépéskihagyásának határát? Az aktuálisan rendelkezésre álló nyomaték a fordulatszám növekedésével csökken. Ha a terhelő nyomaték ezt meghaladja, a motor lépéseket veszít.
1. feladat (A) megoldása
Az univerzális motor soros gerjesztésű, kommutátoros motor, amely egyaránt üzemel egyenfeszültségről és egyfázisú váltakozó feszültségről. A nyomatékot a $ M = k \cdot \Phi \cdot I_a $ képlet adja. Soros kapcsolás miatt , így $ M \sim I_a^2 $.
2. feladat (A) megoldása
Adott: , lépésszám fordulatonként .
Ellenőrzés: azt jelenti, hogy a motor fordulatot tesz meg másodpercenként, ami . Ez a léptetőmotorok gyakori üzemi tartománya.
3. feladat (B) megoldása
Adott: , .
A motor tehát körülbelül nyomatékot ad le a ventilátor tengelyén.
4. feladat (B) megoldása
Adott: , , .
Ellenőrzés: A -os teljesítménytényező miatt a látszólagos teljesítmény nagyobb, mint a hatásos, ami az univerzális motoroknál (a vasveszteség és az induktív jelleg miatt) gyakori.
5. feladat (C) megoldása
A tartási nyomatékú léptetőmotor látszólag erősebb, de a léptetőmotor nyomatéka fordulatszámon már a statikus nyomaték töredékére csökken. Ha a folyamat nyomatékot igényel, a léptetőmotor valószínűleg lépéseket fog veszíteni, mert a nyomatéktartaléka elolvad. A névleges nyomatékú szervomotor tartósan is leadja a szükséges -t, a gyorsításhoz pedig rövid ideig a névleges többszörösét (itt csúcsot) adhatja, és a zárt visszacsatolás miatt a pozíciót tartja. (Egy névleges nyomatékú szervomotor a tartós igényhez kevés lenne: csúcsnyomatékát csak rövid ideig adhatja, tartósan túlmelegedne; a szervomotort a tartós, effektív nyomatékra és a gyorsítás csúcsnyomatékára kell méretezni.) Ezért a gyors gyorsulásra és pontos pozícionálásra a szervomotor a jobb választás.
6. feladat (D) megoldása
A tünet (álló helyzetben berezgés, zümmögés) a szervohajtás helytelen hangolására vagy a visszacsatoló jel zavarára utal.
Lépések:
A különleges motorok a villanyszerelői gyakorlatban egyre fontosabbak, mert az energiahatékonysági és automatizálási igények miatt a hagyományos aszinkron motorok mellett egyre több helyen jelennek meg.
Az univerzális motor soros gerjesztésű, kommutátoros gép, amely DC és AC hálózatról is üzemel. Nyomatéka $ M = k \cdot \Phi \cdot I_a $, soros kapcsolás miatt $ M \sim I_a^2 $. Előnye a nagy indítónyomaték, hátránya a kefe kopása, zaj, megszaladás. Kéziszerszámokban és porszívókban használják.
A BLDC/EC motor állandó mágnesű szinkronmotor, amelyet elektronikus inverter kommutál. Előnye a hosszú élettartam, alacsony zaj, nagy hatásfok. Mindig hajtáselektronikát igényel, a visszacsatolás Hall-szenzorral vagy szenzor nélkül (BEMF) történik. Az EC ventilátorok a modern épületgépészet meghatározó elemei.
A léptetőmotor diszkrét szögelfordulásokat hajt végre, nyitott hurkban. A fordulatszám az impulzusfrekvenciából számítható: $ n = \frac{f_{\text{imp}} \cdot 60}{\text{lépésszám}} $. Nyomatéka a fordulatszám növekedésével csökken, ezért lépéskihagyásra hajlamos. A szervomotor ezzel szemben zárt hurkú, fordulatszáma és pozíciója nagy dinamikával, pontosan szabályozható.
Továbbvitt eredmény. Az itt tanult nyomaték-fordulatszám kapcsolat, a tehetetlenségi nyomaték és a beépítési módok (tengelykapcsoló, szíj, fogaskerék) közvetlenül megalapozzák a hajtástechnika gépelemeiről szóló Hajtástechnika: gépelemek, tengelykapcsoló, csapágy, szíj alfejezetet. A speciális motor kiválasztásakor soha ne a katalógusban szereplő statikus vagy névleges értékből kiindulva dönts: mindig a tényleges munkapont (nyomaték, fordulatszám, ciklusidő) szerint méretezz, és a hálózati oldalon a hajtás teljesítményigényét, a motor oldalon a vezérlési jelet is dokumentáld. A szerelési munka során a hálózati feszültségű részhez csak jogosult, feszültségmentesítés után nyúlj.