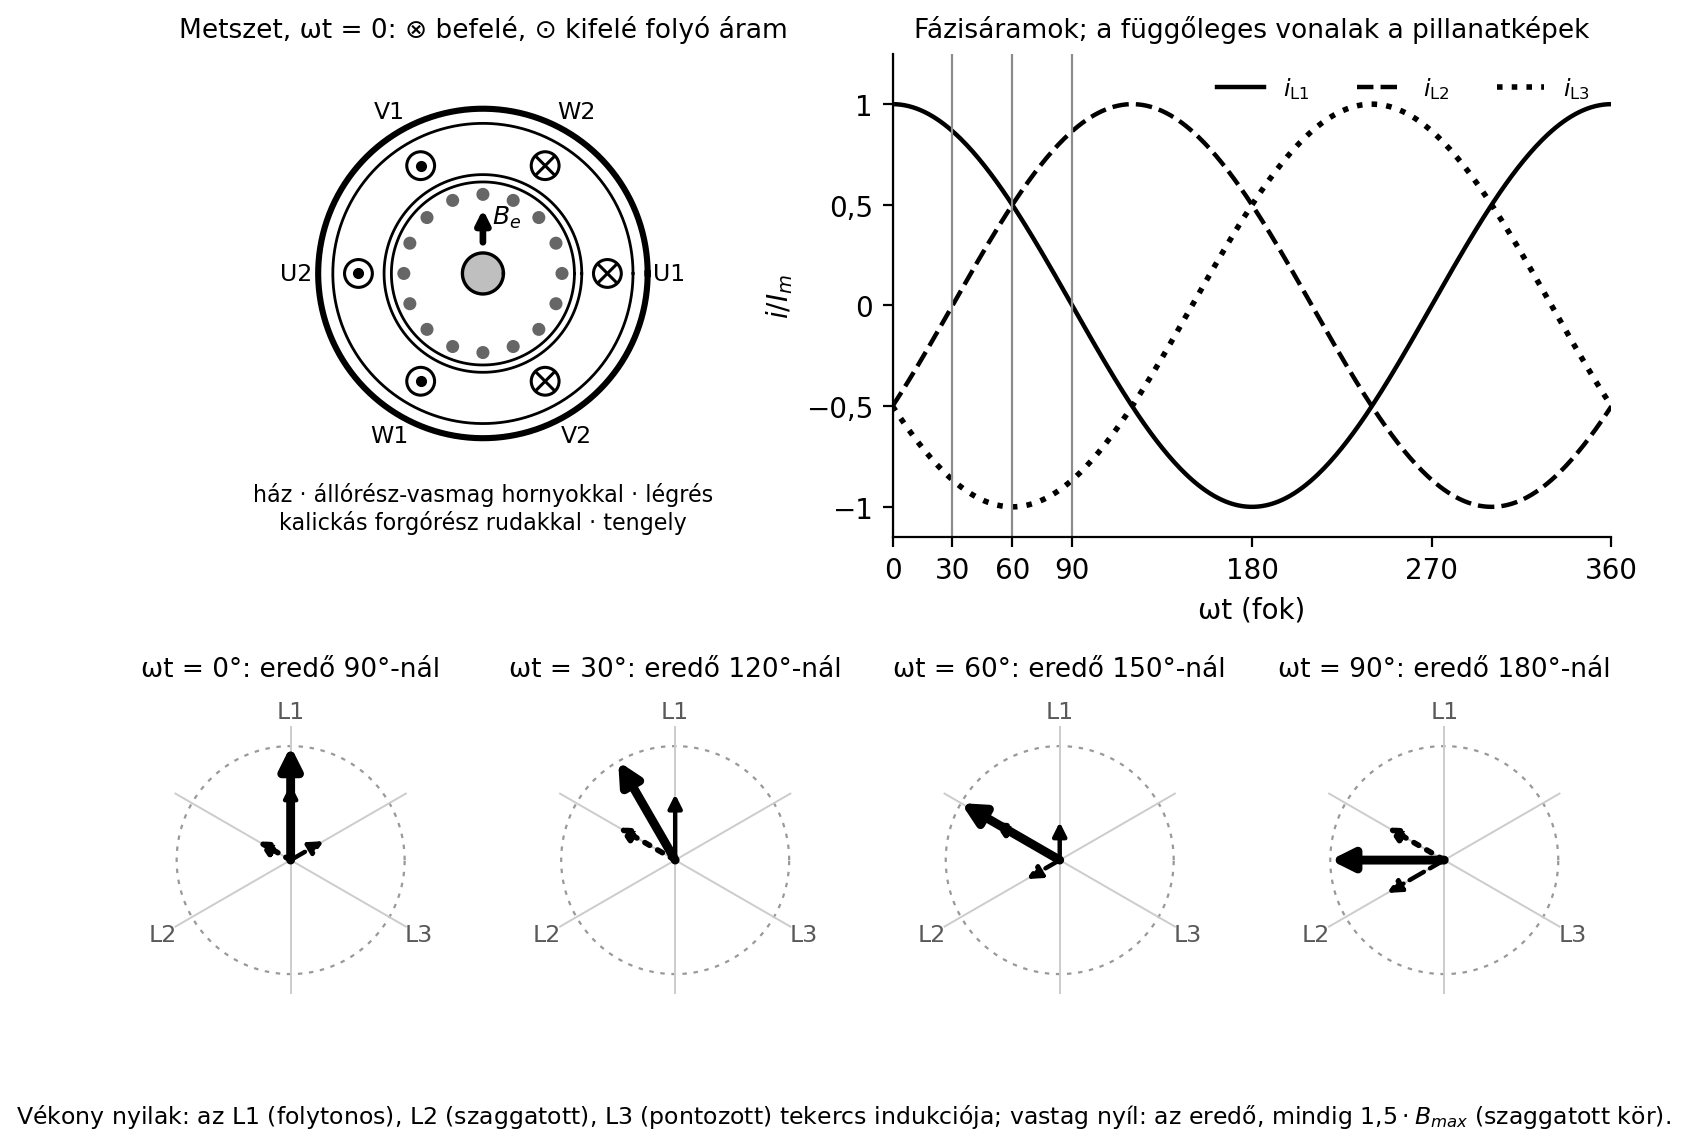
Statikus változat (mint a PDF-ben)
Amikor egy háromfázisú aszinkron motort bekötsz, a kapocsdobozban hat tekercskapoccsal (U1, V1, W1, U2, V2, W2), a PE-kapoccsal, valamint három fázisvezetővel és a védővezetővel találkozol. A motor mégis magától elindul, és a tengelye egy adott irányba forog. Ha rossz irányba forog, a fázissorrend megcserélésével megfordíthatod; ha nem indul, gyakran az egyik fázis hiányzik. Ahhoz, hogy ezeket a jelenségeket ne csak betanult fogásként, hanem szakszerűen tudd kezelni, ismerned kell az aszinkron motor szerkezetét és a forgó mágneses mező keletkezésének elvét.
Ebben az alfejezetben felépítjük a motort az állórésztől a forgórészig, és megértjük, hogyan hoz létre a háromfázisú tekercselés állandó nagyságú, folyamatosan forgó mágneses mezőt. A megértéshez felhasználjuk A háromfázisú rendszer és a hálózati jellemzők és a Mágneses tér, indukció és mágneses kör alfejezet alapjait. A tényleges bekötés hálózati feszültségen csak jogosult személy feladata; tanulóként csak tanműhelyi környezetben, oktató felügyeletével dolgozz.
Az aszinkron motor két fő mágnesköre az állórész és a forgórész. Az állórész (sztátor) a házhoz rögzített, hornyokkal ellátott lemezelt vasmag, amelyben háromfázisú tekercselés helyezkedik el. A forgórész (rotor) a tengelyen ül, és a két csapágy között szabadon forog. A két rész között keskeny, néhány tized milliméteres légrés van, amelyen a mágneses mező átlép.
A háromfázisú állórész-tekercselés úgy van kialakítva, hogy a három tekercs tengelye a térben 120°-kal el van forgatva egymáshoz képest. Ha ezekre a tekercsekre egymáshoz képest időben 120°-kal eltolt, szimmetrikus háromfázisú feszültséget kapcsolunk, a tekercsekben folyó áramok egy állandó nagyságú, állandó sebességgel forgó mágneses mezőt hoznak létre. Ez a forgó mező indukál feszültséget a forgórészben, és az így keletkező áramok, valamint a mező kölcsönhatása nyomatékot hoz létre. A motor tehát úgy működik, mint egy „elektromos mókuskerék”: a mező fut előre, a forgórész pedig „üldözi”, de soha nem éri utol teljesen.
A motor egyszerűsített metszetét (ház, hornyos állórész-vasmag a három fázistekercs U1–U2, V1–V2, W1–W2 oldalaival, keskeny légrés, kalickás forgórész a rudakkal, tengely) „A forgó mágneses mező keletkezése” pont ábrájának bal felső része mutatja.
Az állórész feladata a forgó mágneses mező létrehozása. Fő részei:
A pólusszám a tekercselés kialakításától függ. Egy póluspár (p) egy északi és egy déli pólust jelent; a pólusszám ennek kétszerese: 2p. Ha egy tekercselésben 4 pólus van, akkor p = 2 póluspár, és a forgó mező a hálózati frekvencia felénél, 50 Hz esetén 1500 1/min szinkron fordulatszámon forog.
Az aszinkron motornak két fő forgórésztípusa van.
A kalickás forgórész a leggyakoribb és legegyszerűbb felépítésű. A lemezelt vasmag hornyaiba rudak vannak behelyezve vagy öntve, a rudak végeit pedig két rövidrezáró gyűrű köti össze. A rudak és a gyűrűk együttesen egy „mókuskerékhez” vagy kalickához hasonló zárt hurkokat alkotnak. A rudak anyaga gyakran alumínium vagy réz; a kisebb motoroknál a kalickát nyomásos öntéssel, egy darabban alakítják ki. A kalicka nem rendelkezik szigetelt tekercseléssel, és nincs kivezetése; az áram a rudakban indukált feszültség hatására folyik.
A csúszógyűrűs (tekercselt forgórészű) motor forgórészén a kalicka helyett háromfázisú tekercselés van. A tekercs végeit a tengelyre szerelt három csúszógyűrűre vezetik ki. A gyűrűkhöz szénkefék csatlakoznak, amelyek lehetővé teszik, hogy a forgórészkörbe külső ellenállásokat vagy más eszközöket iktassunk. Ezt jellemzően nagy indítónyomatékot igénylő hajtásoknál használják, mert a külső ellenállással az indítási tulajdonságok szabályozhatók. A csúszógyűrűs motor bonyolultabb és karbantartásigényesebb, mint a kalickás.
A forgó mágneses mező megértéséhez induljunk ki három, térben 120°-kal eltolt tekercsből. Kapcsoljunk rájuk szimmetrikus háromfázisú feszültséget. Az egyes fázisok áramait az idő függvényében egymáshoz képest 120°-kal eltolt szinuszos jelként írhatjuk le:
Mindhárom tekercs a saját tengelye mentén mágneses indukciót hoz létre, amelynek pillanatértéke arányos az adott fázis áramával. Vizsgáljuk meg például a időpillanatot. Ekkor az L1 fázis árama maximális, az L2 és L3 árama pedig a maximum felével ellentétes. A három mágneses indukcióvektor eredője az L1 tengely irányába mutat, nagysága pedig a maximális indukció másfélszerese. Egy későbbi időpontban, amikor az L2 árama maximális, az eredő mező az L2 tengely irányába mutat. Az eredő mező tehát az idő haladtával folyamatosan elfordul, miközben nagysága állandó marad.
Az eredő mező nagysága:
ahol az egy fázistekercs által keltett maximális mágneses indukció. Ez az érték a tekercsáramok és a gép mágneses körének kialakításától függ.
A mező forgásiránya a fázissorrendet követi. Ha a fázissorrend L1–L2–L3, akkor a mező az L1 tengelyétől az L2 tengelye felé forog. Ha két fázist felcserélsz, a fázissorrend megfordul, és a mező az ellenkező irányba forog. Ezt használjuk a motor forgásirányának megváltoztatására.
Az alábbi ábra mindezt egyszerre mutatja. Bal felül a motor metszete látható az pillanatban (⊗: befelé, ⊙: kifelé folyó áram), jobb felül a három fázisáram időfüggvénye. Alul négy pillanatkép (ωt = 0°, 30°, 60° és 90°): a vékony nyilak az egyes tekercsek pillanatnyi indukcióját, a vastag nyíl az eredőt jelölik. Az eredő hossza mindig , iránya pedig éppen annyit fordul, amennyit nő. Az interaktív változatban lejátszható az animáció, csúszkával léptethető , az „L2–L3 csere” kapcsolóval megfordul a forgásirány, az „L3 szakadás” kapcsolóval pedig látható, hogy egy fázis kiesésekor az eredő már nem forog, csak egy egyenes mentén lüktet.
Definíció. A szinkron fordulatszám az a fordulatszám, amellyel az állórész által keltett forgó mágneses mező forog. Jele , mértékegysége általában 1/min.
Összefüggés. A szinkron fordulatszám a hálózati frekvencia és a póluspárok számának hányadosával arányos:
ahol:
A képletben a 60-as szorzó a másodperc és a perc közötti átváltásból adódik.
Levezetés. Egy póluspár esetén (p = 1) a forgó mező egy teljes mechanikai fordulatot tesz meg egy periódus alatt. Ha a frekvencia , akkor másodpercenként periódus játszódik le, tehát a mező másodpercenként fordulatot tesz meg. Ez percenként fordulat:
Ha a tekercselésben p póluspár van, akkor a mező egyetlen periódus alatt csak mechanikai fordulatot tesz meg, mert a gép kerülete mentén p darab azonos póluspár helyezkedik el. Ezért a fordulatszám:
∎
Számítás. Magyarországi hálózaton . Az alábbi táblázat a leggyakoribb pólusszámokhoz tartozó szinkron fordulatszámokat mutatja:
| Pólusszám 2p | Póluspár p | Szinkron fordulatszám (1/min) |
|---|---|---|
| 2 | 1 | 3000 |
| 4 | 2 | 1500 |
| 6 | 3 | 1000 |
| 8 | 4 | 750 |
A valós motorok terhelt állapotban ennél valamivel kisebb fordulatszámon forognak. Az eltérést szlipnek nevezzük, és részletesen a Szlip, nyomaték, jelleggörbe és adattábla alfejezetben tárgyaljuk.
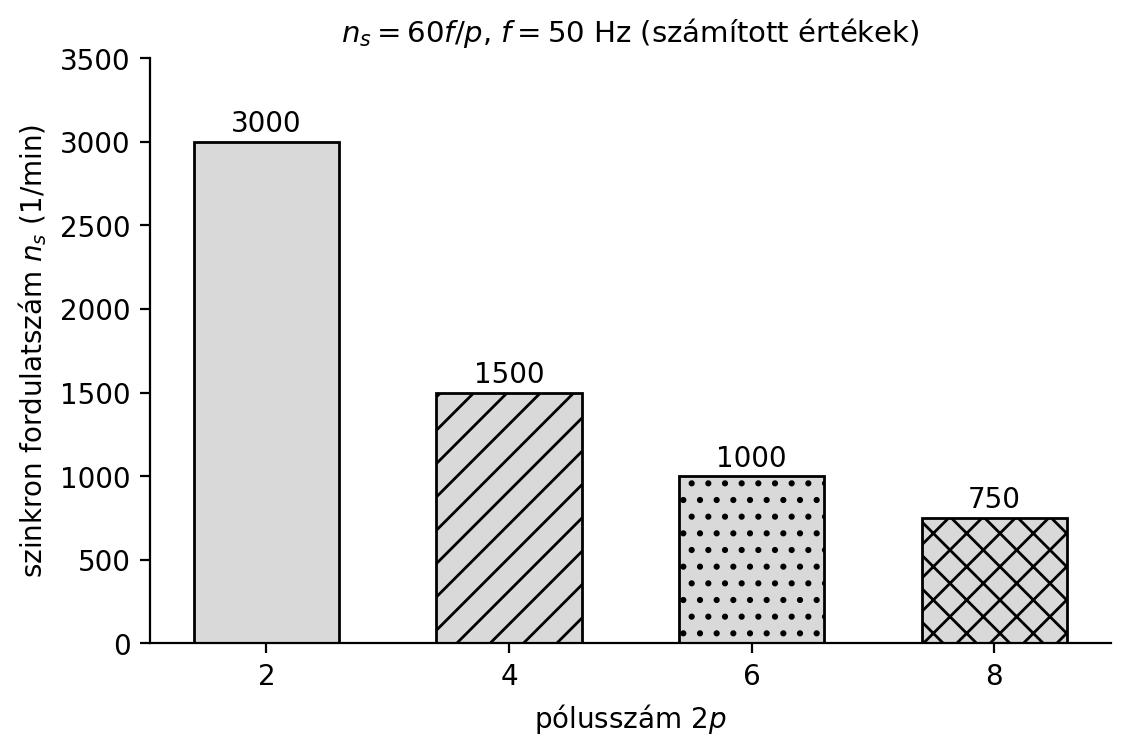
A táblázat értékeit az alfejezet végén az interaktív szinkron fordulatszám-kalkulátor ábrája is mutatja.
Megjegyzés. A fenti értékek a magyarországi 50 Hz-es hálózatra vonatkoznak. Más országokban, például Észak-Amerikában 60 Hz a hálózati frekvencia, ezért ugyanaz a motor ott nagyobb szinkron fordulatszámon forogna. A hazai telepítésnél mindig a motor adattábláján megadott, 50 Hz-re vonatkozó adatokat kell figyelembe venni.
Amikor a motor áll, a forgó mágneses mező a forgórész rudait a szinkron fordulatszámnak megfelelő relatív sebességgel metszi. A Faraday-féle indukciós törvény szerint a rudakban feszültség indukálódik:
ahol a légrés mágneses indukciója, a rúd aktív hossza, pedig a rúd és a mező közötti relatív sebesség. A kalicka zárt hurkai miatt az indukált feszültség hatására áram folyik a rudakban és a rövidrezáró gyűrűkben.
A mágneses mezőben lévő áramvezetőre erő hat, amelyet a Lorentz-erő ír le:
A forgórész rudaira ható erők a tengelytől mért távolságuk miatt nyomatékot hoznak létre, amely a forgórészt a mező forgásirányába mozdítja. A forgórész felgyorsul, de soha nem éri el a szinkron fordulatszámot, mert ha a mező és a forgórész azonos sebességgel forogna, a relatív sebesség nulla lenne, nem indukálódna feszültség, és nem keletkezne nyomaték. A motor tehát aszinkron módon működik: a forgórész sebessége mindig kisebb a szinkron fordulatszámnál.
Az eltérést a szlippel jellemzik:
ahol a forgórész tényleges fordulatszáma (1/min). Indításkor , tehát a szlip értéke 1; a névleges üzemben a szlip jellemzően néhány százalék. A szlip pontos tárgyalása a Szlip, nyomaték, jelleggörbe és adattábla alfejezetbe tartozik, de a fogalmat itt azért vezetjük be, hogy a működési elvet pontosan ki tudjuk mondani.
A szinkron gép forgórésze állandó mágneses térrel rendelkezik, és a forgórész a mezővel azonos, szinkron fordulatszámon forog. Az aszinkron gép forgórésze viszont a mezőnél lassabban forog, mert a nyomaték keltéséhez szükség van a relatív elmozdulásra. A szinkron gép fordulatszáma mereven kötött a frekvenciához és a pólusszámhoz; az aszinkron gép fordulatszáma terhelés hatására enyhén csökken. A szinkron gépet gyakran generátorként használják erőművekben, az aszinkron motor pedig az ipari hajtások leggyakoribb gépe.
A figures/ mappában található interaktív ábra lehetővé
teszi, hogy a tanuló beállítsa a hálózati frekvenciát (pl. 50 Hz vagy 60
Hz) és a póluspárok számát, majd azonnal lássa a szinkron fordulatszámot
1/min és rad/s mértékegységben. Az ábrán egy sematikus, forgó vektor is
megjelenik, amely a forgó mágneses mező irányát és sebességét
szemlélteti. A statikus tartalék ábra a táblázat értékeit
oszlopdiagramon mutatja: 50 Hz-en a 2, 4, 6 és 8 pólusú motorok szinkron
fordulatszámát mutatja.
Valós eset. Egy karbantartó egy háromfázisú szivattyúmotort cserél. A régi motor adattábláján 1420 1/min szerepelt, az új motor adattáblája 1380 1/min fordulatot tüntet fel. A karbantartó először azt gondolta, hogy hibás az új motor, mert a szivattyú szállítása (térfogatárama) csökkent. A fordulatszámokból azonban látszik, hogy mindkét gép 4 pólusú, hiszen 50 Hz-en a szinkron fordulatszám 1500 1/min. A különbséget a szlip okozza: a régi motor kisebb szlipjű volt, az új motor nagyobb szlipjű, ezért terhelés alatt alacsonyabb fordulatszámon forog. Az 1420 és 1380 1/min mindössze kb. 2,8 %-os eltérés, ami a szivattyú affinitási törvényei szerint a szállítást néhány százalékkal csökkenti. A megoldás egy, a régivel azonos névleges fordulatszámú (1420 1/min körüli) motor lett; a pólusszám ugyanaz (4), csak a szlip különbözik. Más pólusszámú motor itt nem jöhet szóba, mert a szinkron fordulatszám 1500 1/min-ről 1000 vagy 3000 1/min-re ugrana. Tanulság: csere előtt az adattábla teljes egyezését (teljesítmény, névleges fordulatszám/szlip, hatásfokosztály) ellenőrizni kell. A bekötést és az éles indítást csak jogosult személy végezhette.
Hiba: a póluspár és a pólusszám összekeverése. A képletben a póluspárok száma, tehát egy 4 pólusú motornál p = 2. Ha valaki a nevezőbe 2p-t ír, 1500 helyett 750 1/min-et kap, és rosszul azonosítja a motort. A megoldás: mindig írd fel a jelöléseket.
Hiba: a fázissorrend figyelmen kívül hagyása. A három fázis bekötése után a motor rossz irányba foroghat. A forgásirány megváltoztatásához két tetszőleges fázist kell felcserélni. Ha mindhárom vezetéket egy-egy hellyel továbbviszed (ciklikus csere: L1→L2, L2→L3, L3→L1), a fázissorrend nem változik, a motor ugyanarra forog.
Hiba: a szinkron fordulatszám és a tényleges fordulatszám azonosítása. A motor soha nem forog pontosan 1500 1/min-en, ha 4 pólusú. Az adattáblán szereplő 1420 vagy 1380 1/min jelzi az aszinkron működést. A szinkron fordulatszám csak a mágneses mező fordulatszáma.
Hiba: 60 Hz-es motor 50 Hz-es hálózatra kötése. Egy 60 Hz-re tervezett motor 50 Hz-en kisebb szinkron fordulatszámon forog, és a mágneses telítődés miatt túlmelegedhet. Ezt az esetet külföldi berendezések beüzemelésekor mindig ellenőrizni kell.
1. feladat (A). Definiáld a póluspárt, és számítsd ki a szinkron fordulatszámot 50 Hz-es hálózaton p = 2 póluspár esetén.
2. feladat (A). Add meg a szinkron fordulatszámot p = 3 és p = 4 póluspárnál 50 Hz-en. Melyik motor fordul lassabban?
3. feladat (B). Egy 4 pólusú motor adattábláján 1420 1/min szerepel. Határozd meg a szinkron fordulatszámot, és számítsd ki a relatív eltérést (a szlip értékét) a fordulatszámokból.
4. feladat (B). Rajzold le sematikusan a három fázistekercs térbeli elhelyezkedését az állórészben, és magyarázd el, miért szükséges a 120°-os térbeli eltolás a forgó mező létrejöttéhez.
5. feladat (C). Egy 8 pólusú motor 730 1/min névleges fordulatszámon jár 50 Hz-es hálózaton. Mennyi a szinkron fordulatszám? Miért nem éri el a 750 1/min-et? Ha ugyanezt a motort 60 Hz-es hálózatra kapcsolnák (csak elméleti számításként), mekkora lenne a szinkron fordulatszáma?
6. feladat (D). Egy háromfázisú, 4 pólusú motort csillag kapcsolásban indítanak, de a motor csak zúg, nem forog, és az egyik fázis vezetéke melegszik. Milyen lehetséges hibát feltételeznél? Ismertesd a hibakeresés lépéseit feszültségmentesítés után, a biztonsági szabályok betartásával.
Hamis. A kalickás forgórészben a rudak általában csupasz (nem szigetelt) alumíniumból vagy rézből készülnek, és a rövidrezáró gyűrűk kötik össze őket. A szigetelt tekercselés a csúszógyűrűs forgórészre jellemző.
Számítás. 2p = 8, tehát p = 4. .
Ha az egyik fázis megszakad, a háromfázisú tekercselésben nem jön létre forgó mező, csak lüktető (alternáló) mező. Az álló motornál nincs indítónyomaték, a motor zúg és nem indul. Ha a motor már forgott, egyfázisú üzemmel tovább foroghat, de túlmelegszik és károsodhat.
A póluspár egy északi és egy déli pólusból áll, jele p. A pólusszám ennek kétszerese, jele 2p. A szinkron fordulatszám képletében a póluspárok számát (p) használjuk.
Mert a nyomaték keltéséhez relatív elmozdulás szükséges a forgó mező és a forgórész között. Ha a fordulatszám elérné a szinkron értéket, a relatív sebesség nulla lenne, nem indukálódna feszültség a forgórészben, és megszűnne a nyomaték.
Két tetszőleges fázis felcserélésével. Ezáltal a fázissorrend megfordul, és a forgó mező iránya is megfordul.
1. feladat (A). A póluspár egy északi és egy déli mágneses pólusból áll. A póluspárok száma p, a pólusszám 2p. p = 2 póluspár esetén:
2. feladat (A). p = 3 esetén:
p = 4 esetén:
A p = 4 póluspárú motor forog lassabban.
3. feladat (B). A 4 pólusú motornál p = 2, tehát a szinkron fordulatszám:
A relatív eltérés (szlip):
4. feladat (B). A három tekercs tengelyét 120°-kal elforgatva helyezzük el az állórészben. Ezt a szöget az indokolja, hogy a háromfázisú áramok időbeli eltolása is 120°, így az egyes tekercsek által keltett mágneses mezők eredője egyenletesen forog. Ha a térbeli eltolás nem lenne pontosan 120°, a mező nem lenne állandó nagyságú, és a motor nyomatéka egyenetlenül változna.
5. feladat (C). 2p = 8, p = 4. A szinkron fordulatszám:
A motor 730 1/min-en forog, mert az aszinkron működés miatt a forgórész a szinkron fordulatszámnál kisebb sebességgel forog. A relatív eltérés:
Ha ugyanezt a motort 60 Hz-es hálózatra kapcsolnák (csak elméleti számításként), a szinkron fordulatszám:
Megjegyzés. A 60 Hz-es hálózatra való csatlakoztatást Magyarországon nem szabad elvégezni; a példa csak a frekvencia hatását szemlélteti.
6. feladat (D). A tünetek alapján valószínűleg az egyik fázis megszakadt, vagy a kapocsdobozban az egyik tekercsvég nincs megfelelően bekötve. Egyfázisú táplálásnál a háromfázisú tekercselésben nem jön létre forgó mező, ezért a motor nem indul, zúg, és a melegedés is egyenetlen.
A hibakeresés lépései feszültségmentesítés után:
A munkát csak jogosult személy végezheti; a tanuló gyakorlatban csak oktató felügyeletével dolgozhat.
Az aszinkron motor állórésze háromfázisú tekercselést tartalmaz, amelyre szimmetrikus feszültséget kapcsolva állandó nagyságú, folyamatosan forgó mágneses mező jön létre. A mező forgásiránya a fázissorrendet követi; két fázis cseréje megfordítja. A mező fordulatszáma a szinkron fordulatszám:
ahol a póluspárok száma. A forgórész lehet kalickás vagy csúszógyűrűs. A forgó mező feszültséget indukál a forgórész rudakban, az indukált áramok és a mező kölcsönhatása nyomatékot hoz létre. A motor forgórésze csak akkor fejt ki nyomatékot, ha a mezőhöz képest lemarad; ezért fordulatszáma mindig kisebb a szinkron fordulatszámnál. Az eltérést szlipnek nevezzük, és a következő alfejezetben tárgyaljuk.
Továbbvitt eredmény. A forgó mágneses mező, a póluspár és a szinkron fordulatszám fogalma elengedhetetlen a Szlip, nyomaték, jelleggörbe és adattábla, a Szinkron generátor és motor, gerjesztés és a Tekercselés, impregnálás, csapágyak és szénkefe alfejezetekhez. A szlip képletéből adódik, hogy a forgórészben indukált feszültség és áram frekvenciája (álló forgórésznél, indításkor , tehát 50 Hz; névleges üzemben néhány Hz).
A hálózati feszültségű munkát csak jogosult személy végezheti; a méréseknél és bekötéseknél mindig tartsd be a feszültségmentesítés öt szabályát.
Az alfejezet fizikai és elektrotechnikai alapjai stabil tananyagokon alapulnak. A motorok adattáblájára és teljesítményadataira a forgó villamos gépekre vonatkozó MSZ EN 60034 sorozat vonatkozik (ellenőrizendő: aktuális kiadás). A szinkron fordulatszám képletében megadott 50 Hz-es értékek a magyarországi hálózatra érvényesek. A konkrét motorfordulatszámok, pólusszámok és szlipek a gyártói adatlaptól függnek, ezért mindig a gép adattábláját kell először ellenőrizni.